代尔夫特理工大学研究人员模仿夜行动物胡须,为微型无人机开发出轻量化触觉传感器,使其能在黑暗、烟雾及玻璃障碍中盲飞搜救。
在山体滑坡、地震或重大火灾发生后,搜救人员必须尽快确定幸存者的位置。近年来,能够穿过倒塌建筑物缝隙的巴掌大小微型无人机逐渐成为救援的关键工具。然而,这类微型无人机存在致命的短板,由于重量轻、算力和电池容量有限,它们无法搭载高功率传感器。一旦现场烟雾缭绕或处于黑夜,依靠摄像头和激光雷达的传统导航方式就会失灵,甚至连一块透明玻璃都可能成为致命屏障。
为了解决这一难题,荷兰代尔夫特理工大学的研究团队从猫和老鼠等夜行动物身上找到了灵感。这些夜行动物在黑暗中不依赖视觉,仅凭胡须触碰周围环境就能灵活穿行。研究团队思考,无人机是否也能采用触觉来进行导航。
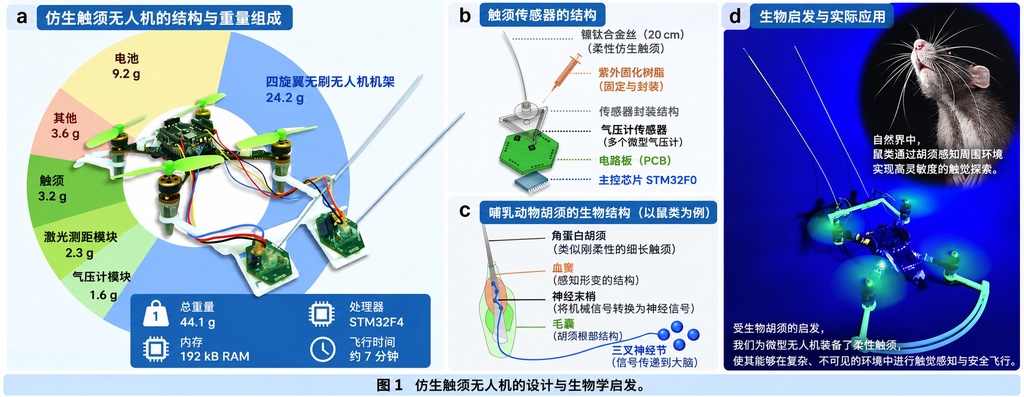
在无人机领域,触觉导航是一个前沿概念,需要同时满足轻量化、低延迟和低功耗的要求。研究团队采用两根由镍钛合金制成的细丝作为无人机的胡须。这两根胡须直径仅为0.4毫米,大约相当于4张纸的厚度,但长度接近20厘米,比无人机本身还要长。胡须底部安装了3个小型压力传感器,通过测量金属丝的弯曲程度来计算无人机与障碍物之间的距离和相对位置。所有数据处理均由无人机内置的微控制器实时完成,完全无需依赖外部计算机。
把长胡须安装在飞行器上并非易事。胡须在掠过墙壁时产生的阻力极易导致无人机发生偏转甚至坠毁。研究团队通过72次测试飞行,对比了6种安装角度和3种飞行速度。测试结果显示,将胡须以45度角安装时,无人机的航向偏差最小,既保证了飞行的稳定性,又不会过度缩减向前的感知范围。
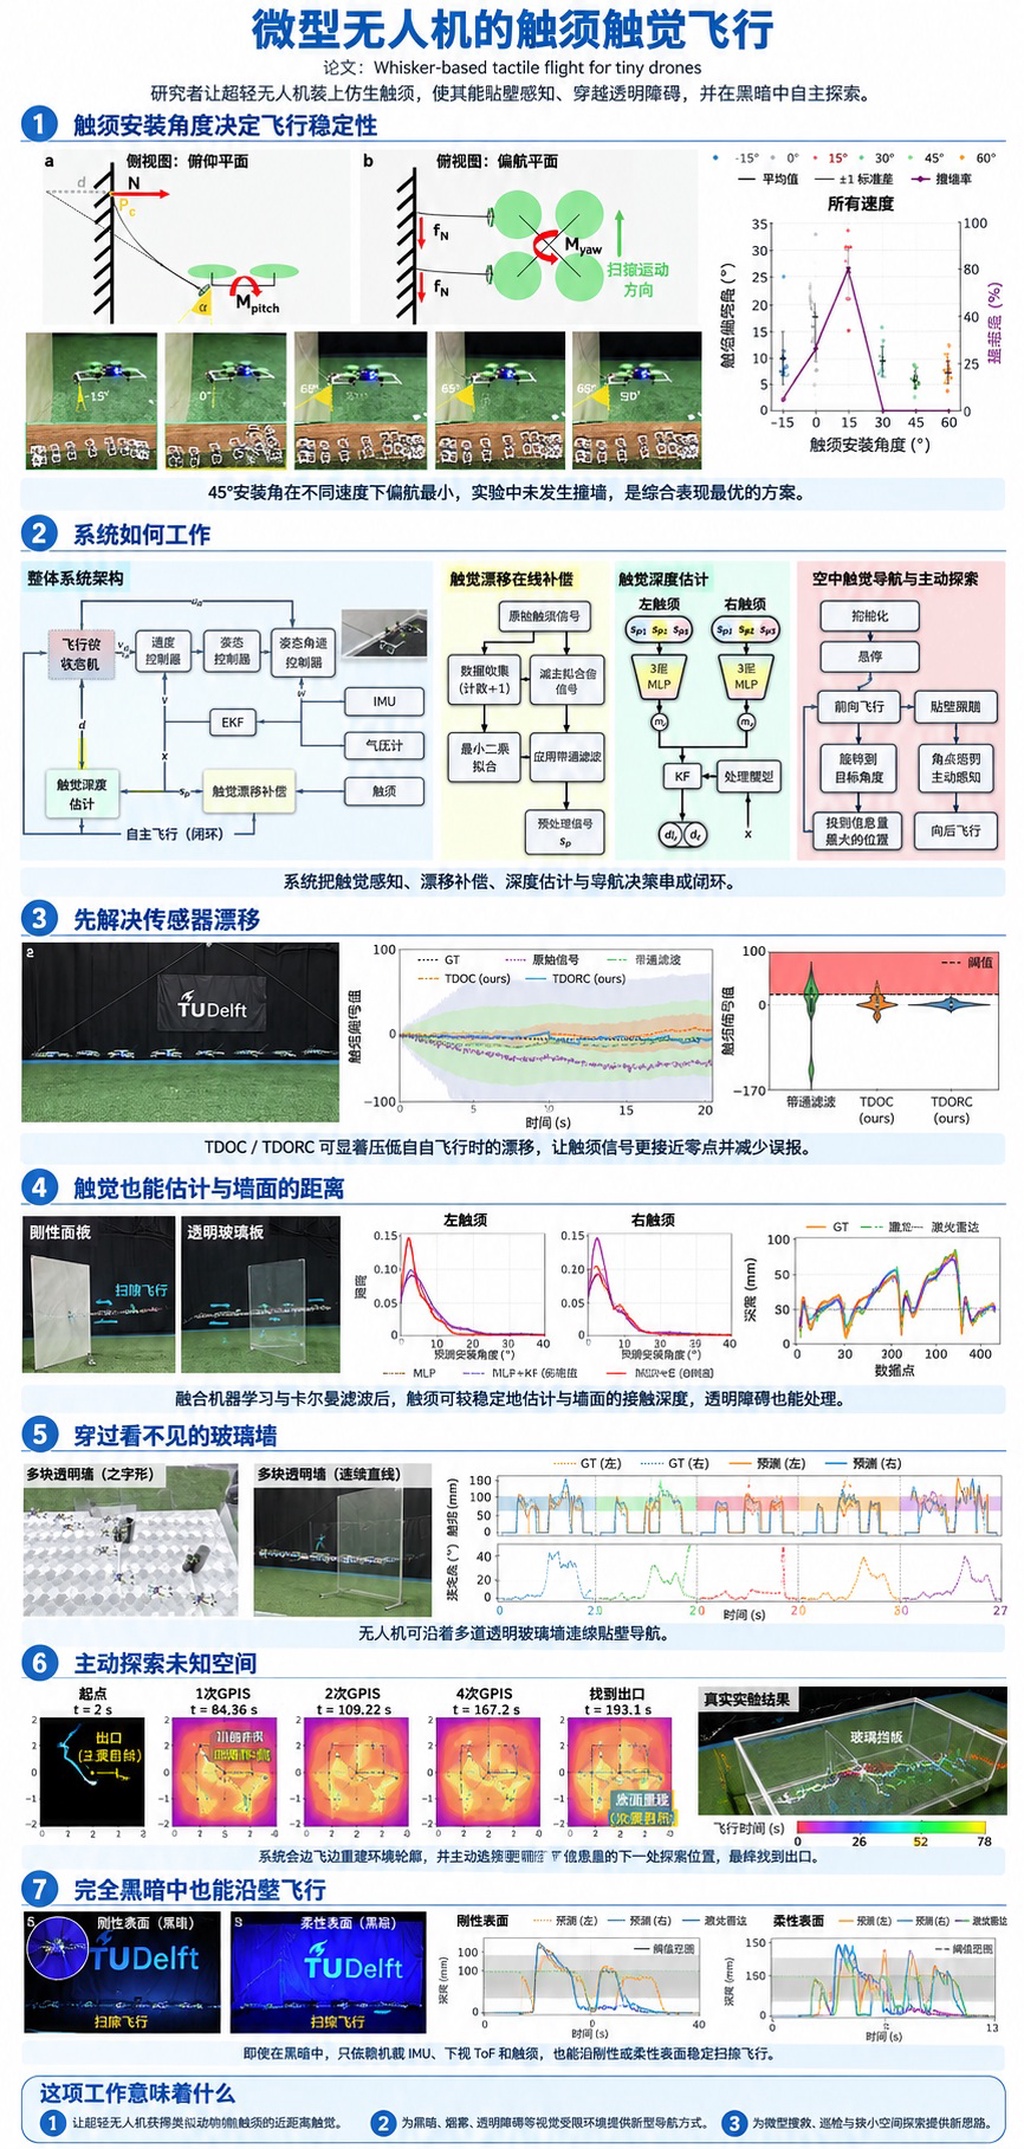
除了物理结构,信号处理也是一大挑战。无人机螺旋桨的振动会干扰传感器,产生大量误报。即使过滤掉噪声,初始测试中仍有38%的触碰信号属于误报。研究人员发现,这种误差源于传感器随时间产生的漂移现象。为此,他们开发了一种校正算法,在无人机未接触障碍物时实时估算漂移趋势,并进行动态补偿。结合滤波技术后,误报率直接降到了0%。
在透明玻璃墙环境的测试中,无人机触碰到墙面后能够保持60到100毫米的距离沿墙平行飞行。为了应对废墟中错综复杂的非结构化障碍,研究团队还引入了基于概率估计的探索算法。在包含透明玻璃墙的房间测试中,无人机在90%的测试中成功找到了约0.76米宽的出口。
这项触觉感知技术仅占用了无人机192KB内存中的34KB,证明了触觉导航可以在不增加体积和算力负担的前提下实现。这种低功耗、高灵敏度的触觉系统,为微型无人机在黑夜和复杂恶劣环境下的盲飞搜救开辟了全新可能。
原文:https://www.wired.com/story/cat-like-whiskers-help-tiny-drones-fly-in-the-dark/