借助虚拟机与AI工具抓包对比,开发者成功实现了无文档硬件驱动的自动化逆向破解,大幅提升扫描仪与摄像头的兼容性。
在硬件开发领域,缺乏官方技术文档的设备驱动开发是一项极其繁琐的工作。开发者通常需要手动捕获总线通信,分析海量的十六进制数据,推测每个寄存器的功能并反复测试。如今,将虚拟机与人工智能分析工具结合的新型框架,正在让这一逆向过程变得高效而自动化。受到开发者Tom Crider(网名Glorious Eggroll)利用AI工具修复硬件驱动思路的启发,一套通过抓包对比自动化破解硬件驱动的流程应运而生。
这种逆向工程方法的核心逻辑非常清晰。首先,在KVM虚拟机中运行硬件厂商的官方Windows操作系统驱动,并将真实硬件设备透传给虚拟机。同时,在宿主机端使用底层工具捕获所有通信数据。接着,在Linux环境下运行自定义驱动并捕获相同操作的数据包。最后,将两份通信记录进行比对,差异之处即为驱动缺陷所在。这种方法完全依赖对硬件行为的观察与配置参数提取,不涉及源代码复制,保证了技术方案的合规性。
在这一流程中,AI展现出了出色的数据处理能力。它能够快速分析成千上万行的通信日志,精准识别字节重复规律并推断寄存器含义,甚至自动编写测试代码,大幅缩短了开发周期。
这一方法已在多个硬件修复项目中取得成效。在精益科技OpticFilm8200i胶片扫描仪的驱动开发中,针对更换芯片后缺乏支持的问题,开发者借助AI分析成功实现了全功能驱动。该驱动支持彩色、灰度及红外通道,采样分辨率覆盖每厘米118点到2835点(即每英寸300到7200点)。在每厘米1417点(即每英寸3600点)的高精细度扫描测试中,新驱动的整帧扫描耗时仅为34.6秒,优于简易扫描仪接口项目官方驱动的54.4秒,并额外支持红外防尘去噪功能。基于居诺姆桌面项目与Rust语言开发的胶片扫描应用Negative Vibes,能够保留16位线性图像与红外数据,实现无损色彩翻转与色彩校正。
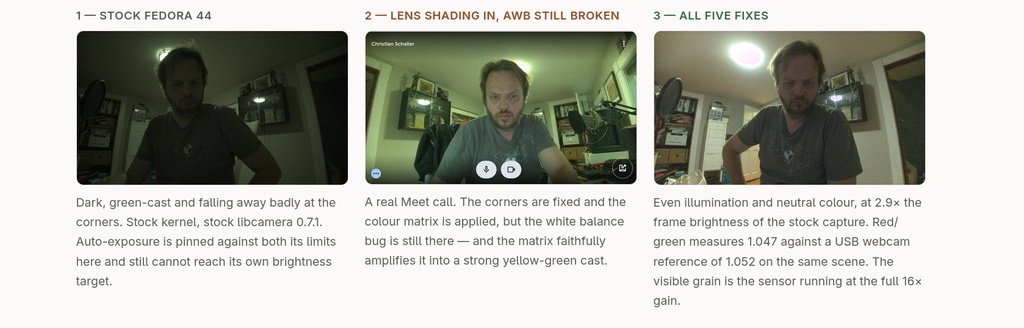
此外,该技术还成功修复了笔记本电脑的摄像头驱动。以搭载英特尔IPU7图像处理器与索尼IMX471传感器的联想ThinkPadX1Carbon第14代笔记本为例,此前在Linux系统下存在画面偏暗、严重暗角及黄绿偏色问题。通过AI抓包比对,开发者定位并修复了内核驱动的裁切错误、寄存器位宽设置不当以及模拟增益上限过低等问题,相关内核补丁已提交给Kate Hsuan,组件补丁正由Wim Taymans进行审核。在软件处理层面,还补齐了镜头阴影校正与白平衡算法缺陷。修复后,低光环境下的画面亮度从31.1提升至90.9,红绿比与蓝绿比大幅改善,接近标准摄像头的表现。
这一实践表明,AI擅长处理繁琐的数据比对与代码编写,但真实硬件上的验证依然需要开发者把关。软硬件协同的自动化逆向方法,为解决开源生态中的硬件兼容性难题提供了全新思路。
原文:https://blogs.gnome.org/uraeus/2026/10/15/aiandreverseengineerhardware/