宾夕法尼亚大学研制出结合液晶弹性体与铜线圈的人工肌肉,可实时调节温度维持姿态,成功实现弹琴与眼球追踪等精细动作。
为了让人形机器人拥有逼真特征,科研人员曾尝试在机器人脸上铺设培养的人类皮肤,或用水凝胶感知划伤。如今,宾夕法尼亚大学工程师团队深入皮肤之下,研发高可控性的人工机器人肌肉。这项技术的灵感来自人类眼球与手指的微小肌肉,让人联想到1973年的科幻电影以及HBO剧集《Westworld》。
设计模仿生物肌肉的机器人肌肉面临巨大挑战。目前绝大多数大型人形机器人依赖笨重刚性的电机与构件。这种设计处理行走、跳跃等大幅度动作绰绰有余,但要重现眼球转动或手指弹奏等精细动作,则需要极高密度的精准控制。工程材料既需柔韧与控制力,又需耐用性。对人类轻而易举的事,对机械而言却困难重重。虽然双足机器人早已能完成舞蹈动作,但在叠衣服或持续注视目标等细微事情上依然笨拙。
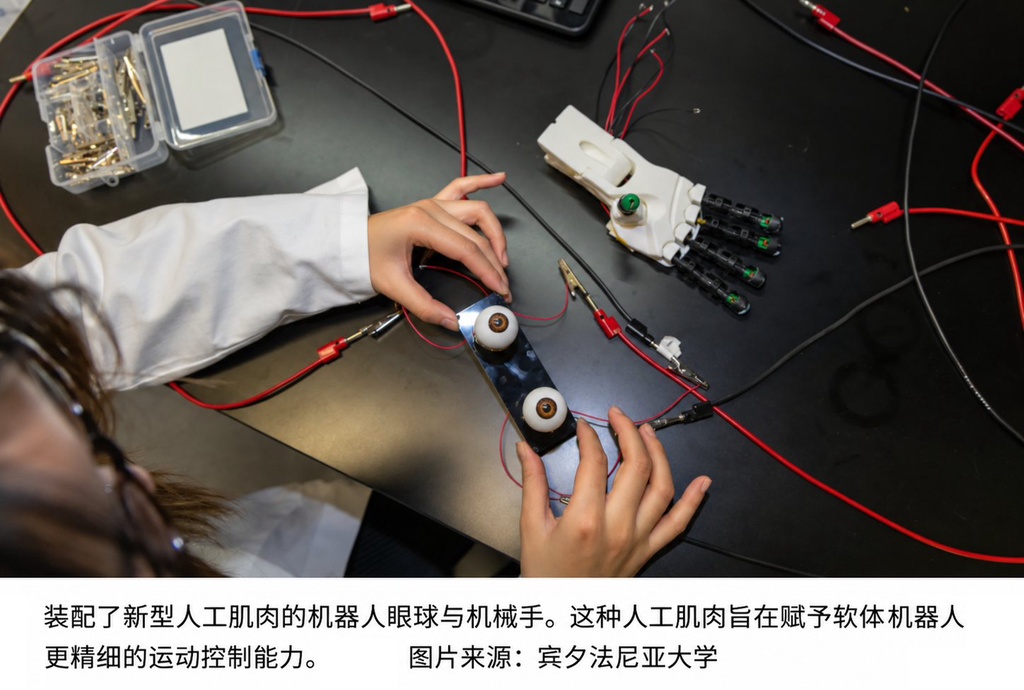
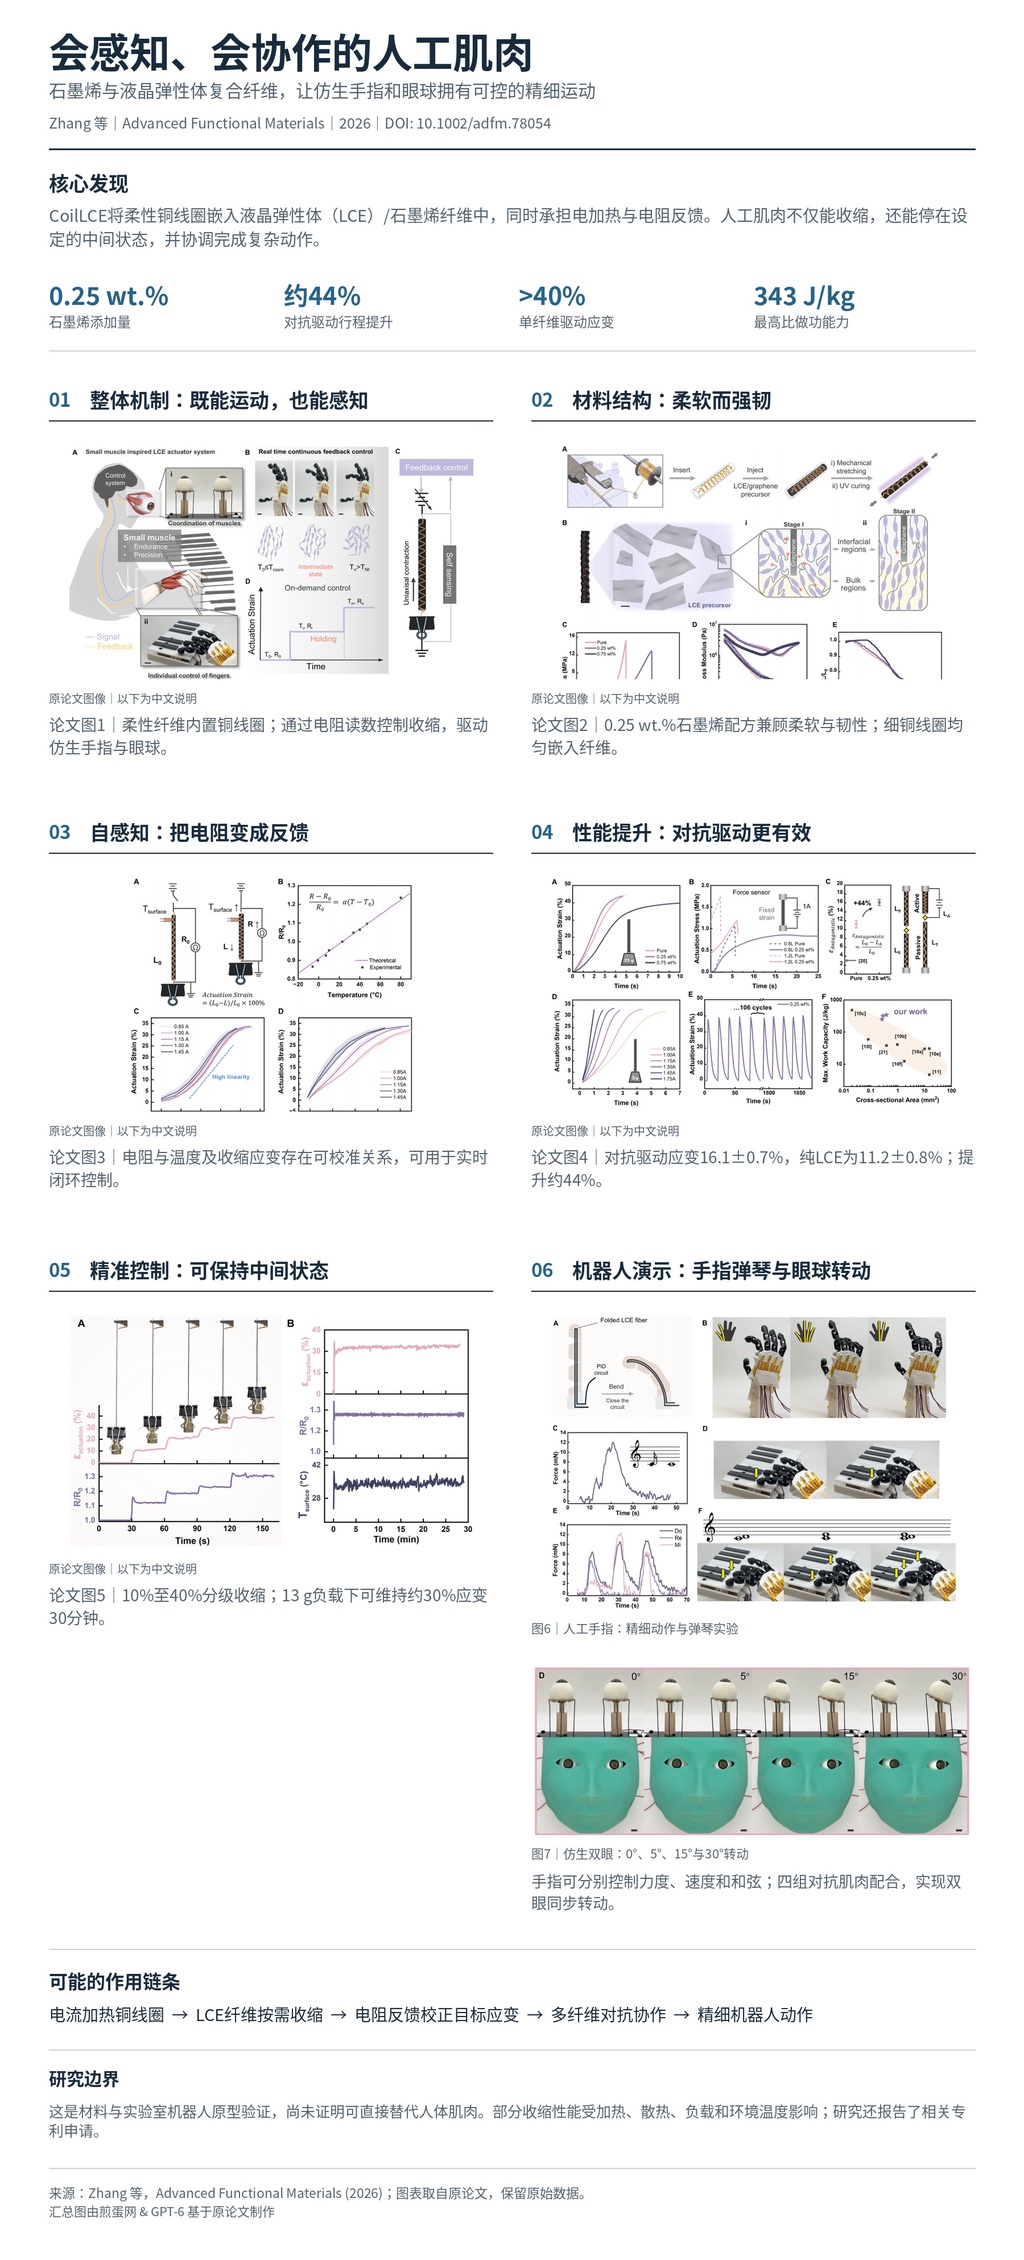
宾夕法尼亚大学工程师Shu Yang表示,软体机器人肌肉需同时具备强壮与柔韧才能模仿人类运动,但这两者难在同一种材料中兼得。为此,研究团队选用液晶弹性体(LCE),并在其中加入石墨烯与嵌入式超薄铜线圈。液晶弹性体作为主体承担收缩与拉伸。石墨烯则起到增强作用,使材料柔软又坚韧,即便受到拮抗肌肉拉扯也能保持稳定。
然而,仅靠这两者还不够。液晶弹性体受热拉伸,迅速冷却时又会慢慢收缩回初始长度。这种特性对于需要长时间保持姿态的微小动作是个缺陷。比如保持目光凝视或以恒定力量按压琴键时,肌肉必须长时间稳定在指定位置。
嵌入式铜线圈解决了这个难题。团队将铜线圈内置于肌肉纤维内部作为温度感应器,通过监测电阻变化判断肌肉是否失热收缩。宾夕法尼亚大学博士生Xuelin Wu解释说,团队利用嵌入铜线圈的电阻作为反馈信号,实时调节加热功率,将电阻维持在目标值附近。由于铜线圈兼具加热器和传感器双重功能,无需额外安装传感器。
完成设计后,研究团队进行了实际测试。他们将人工肌肉装入3D打印机器手内模仿手指运动,机器手受控按压琴键展示不同力度与速度。琴键下方传感器精准记录下了敲击力度。随后,团队将一对机器眼球安装在3D打印外壳旋转球窝关节上,并将人工肌肉连接在眼球两侧模仿眼肌拉伸收缩。测试中,机器眼球能根据指令改变视线,运动平稳且具备高重复性。
这项研究加入了一场全球开发人工肌肉系统的竞赛。在2025年,波兰初创企业克隆机器人公司展示了一款悬挂在天花板上的无脸机器人。该机器人由合成肌肉和模拟血管的液压系统驱动,被称为骨骼肌肉人形机器人。虽然该展示偏向概念验证,但展现了机器人用肌肉纤维取代传统电机的未来。
宾夕法尼亚大学团队表示,下一步目标是将数十块人工肌肉集成到更大系统中协同工作,产生更自然的表情,未来还计划结合人工智能计算机视觉协调更复杂运动。宾夕法尼亚大学工程师Ziyun Zhang指出,利用这种方法有可能创造出展现人类面部微妙与生动表情的机器人,其愿景是打造外观与触感越来越逼真的机器人。
原文:https://www.popsci.com/technology/artificial-muscles-humanoid-robot-play-piano/