瓦赫宁根大学等机构研究发现,大黄蜂通过整合光流与转动速率信号,像直升机般侧倾追逐动态花朵,实现了无需预测的精准着陆。
对于所有飞行动物来说,在移动的物体上降落都是一项严峻的挑战。对大黄蜂而言,在风中左右摇摆的花朵就像是一个不稳定的降落平台。为了顺利降落,大黄蜂不仅要在飞行中时刻面对花朵,还必须同步匹配花朵的横向摆动。当大黄蜂在空中转向时,花朵在其视野中的图像会发生改变,这进一步增加了降落的复杂性。
在一项发表于《英国皇家学会界面杂志》的2026年研究中,瓦赫宁根大学与代尔夫特理工大学的 Chenyao Wang 及其同事展开了实验。研究人员在蜂巢入口处放置了一个圆形仿生花朵平台,大黄蜂必须降落在平台上才能返回巢穴。在实验过程中,这个花朵模型以每秒2个周期的频率左右摆动,向左右两侧摆动的最大距离均为2.5厘米。
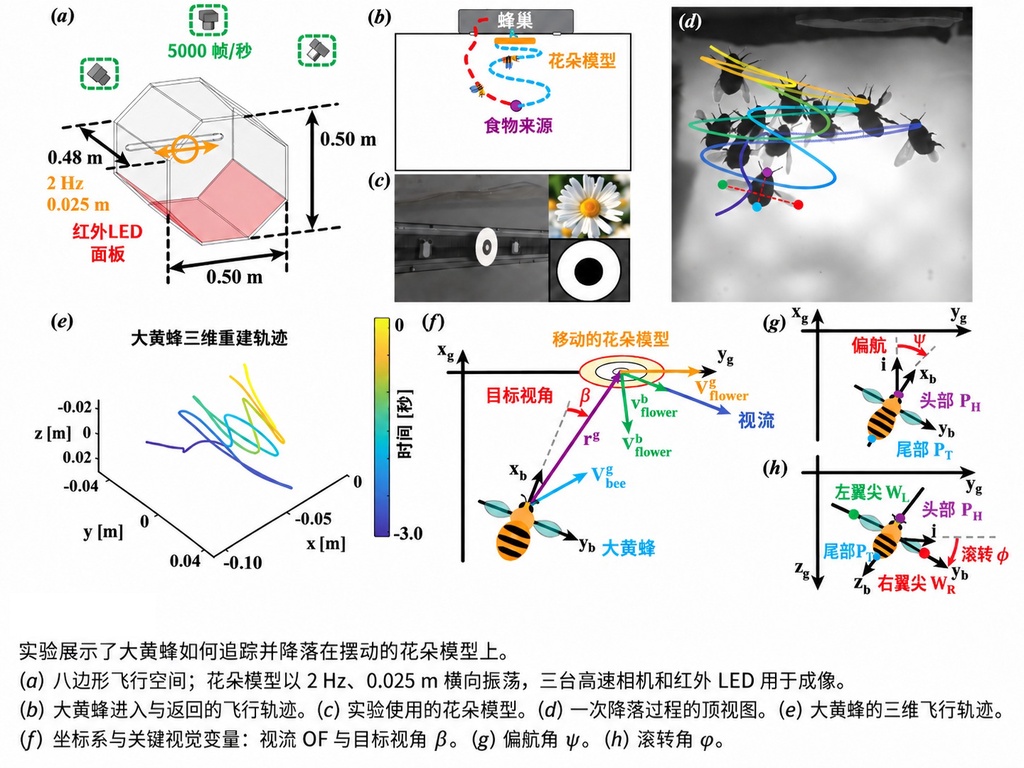
为了弄清大黄蜂的飞行奥秘,研究团队使用3台高速摄像机记录了48次降落过程,并在三维空间中重构了它们的飞行轨迹。研究人员将大黄蜂的两种行为进行了拆解:一种是跟随平台横向移动,另一种是转向面对平台。
研究结果表明,大黄蜂能够紧密配合花朵平台的横向摆动,但在时间上存在微小的滞后。这种存在滞后的反应机制非常巧妙,它让大黄蜂只需对眼前的运动做出即时反应,而不需要提前预测花朵的运动轨迹。
在实现横向移动时,大黄蜂采取了身体倾斜的姿态。对10条最长飞行轨迹的分析显示,大黄蜂通过倾斜身体来改变空气动力学的方向,这种控制方式与直升机的飞行原理非常相似。
那么,大黄蜂是如何判断何时调整飞行以及调整力度的呢?花朵图像在大黄蜂视野中的移动可能由三种原因造成:花朵自身在移动、大黄蜂在平移,或者是大黄蜂在转头。如果仅观察视野中图像的变化,很难区分到底是哪种原因引发了飞行的调整。
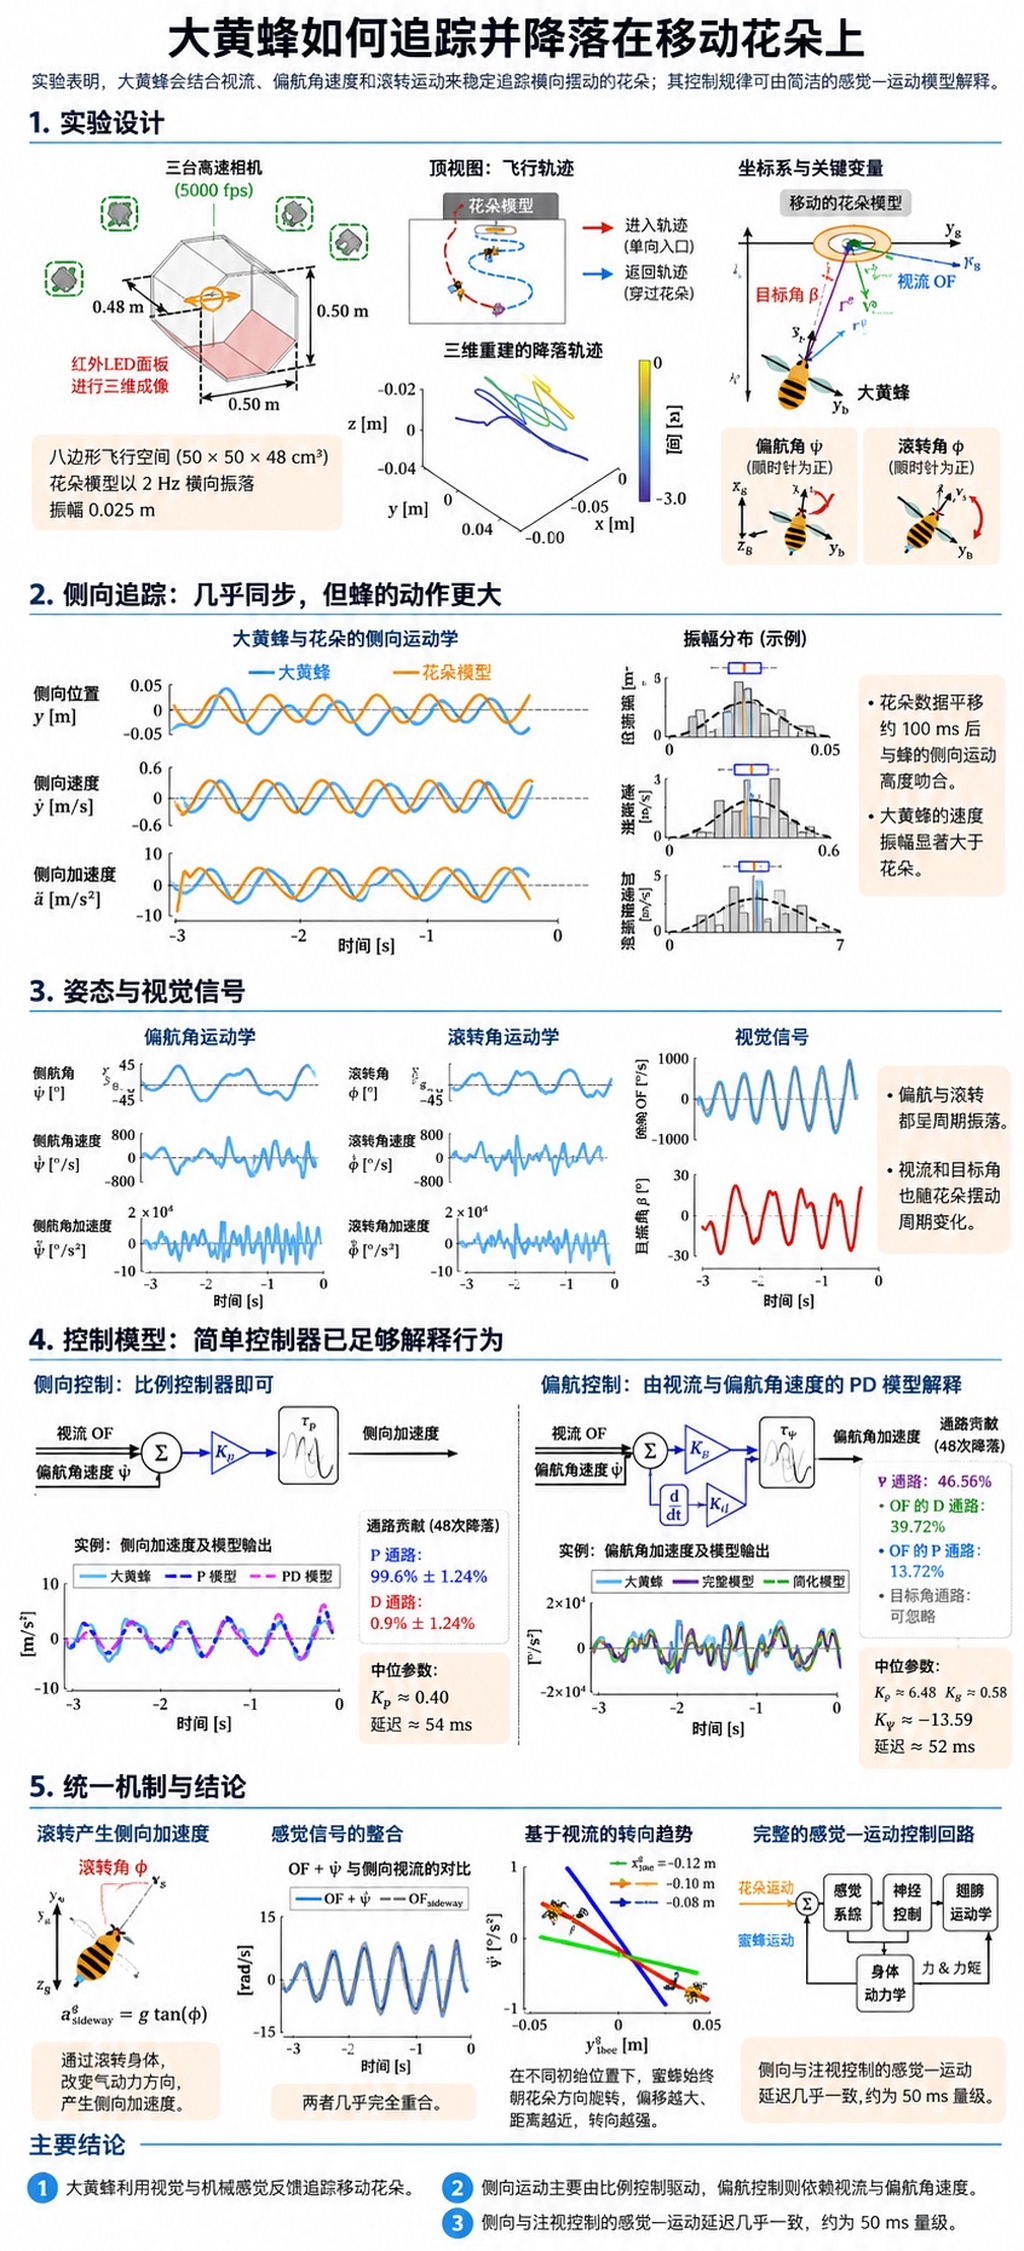
研究人员构建了数学模型,将光流(即花朵在大黄蜂视野中的视运动)与大黄蜂自身的转动速率结合起来。引入转动速率后,模型成功将大黄蜂自身旋转引发的视角变化,与大黄蜂相对于花朵横向平移引发的视运动分离开来。
对于横向追踪,一个简单的规则就能很好地解释大黄蜂的行为:组合信号越强,产生的横向加速度就越大。而要模拟大黄蜂的转向动作,则需要加入对光流变化快慢的响应,这有助于大黄蜂在视运动发生改变时及时调整转向。
有趣的是,这项研究还探讨了花朵偏离视野中心的角度对飞行的影响。在2025年的一项研究中,部分相同的研究人员发现,大黄蜂在面对摆动较慢的人造花朵时,会尽量将花朵保持在视野中央。然而在最新的实验中,即使在转向模型中移除这个视角度数,大黄蜂的飞行表现也几乎不受影响,这说明运动线索发挥了更为关键的作用。
进一步的计算模拟解释了其中的原因。即便模拟的大黄蜂在接近花朵时没有主动旋转,只要对花朵的视运动做出反应,就能自然诱发朝向目标的转向。因此,在测试的条件下,仅凭对视运动的反应就足以让花朵保持在视野中央,而不需要额外的偏航角度修正机制。
当然,实验中采用的是规律的横向摆动。研究人员指出,如果在自然界中遇到阵风等不可预测的干扰,花朵的位置信息可能会变得更加重要。未来将这种控制策略应用到微型飞行机器人上,将有助于工程师开发出更加简单高效的动态降落算法。
原文:https://phys.org/news/2026-09-bumblebees-wont-stay.html