韩国科学技术院研发的四足机器人RAIBO2凭借极致的软硬件节能设计,实现单次充电跑完42.195公里全程马拉松。
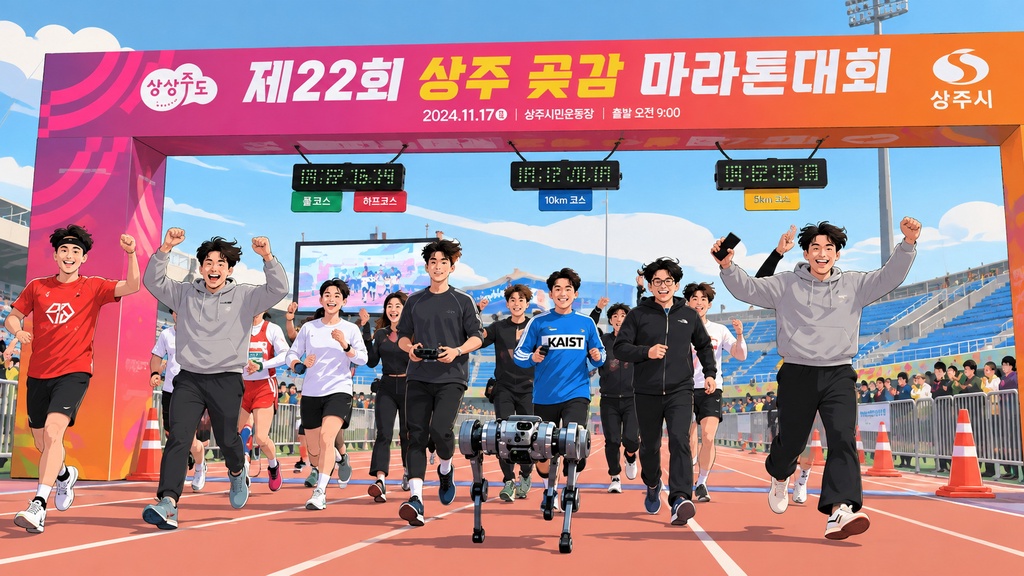
长期以来,足式机器人在实际应用中一直面临着严重的续航瓶颈。传统的四足机器人虽然在地形适应和动作灵活性上表现出色,但其高昂的能量消耗往往导致电池在数小时甚至数十分钟内耗尽。为了突破这一局限,韩国科学技术院的研发团队在三星电子研究基金的支持下,成功研制出名为RAIBO2的高能效四足机器人。该机器人仅凭单次电池充电,就在2024年尚州柿饼马拉松比赛中顺利跑完了42.195公里的全程,用时4小时19分52秒,创下了足式机器人长距离续航的纪录。
实现这一突破的核心在于对机器人硬件与控制算法进行全方位的能效优化。在硬件设计方面,研发团队对机器人的腿部机构和驱动系统进行了精细化轻量化改造。通过应力分析引导的材料去除技术,大幅减轻了髋部固定座和小腿连杆的重量,同时采用紧凑的针状轴承和交叉滚子轴承来维持结构刚度。在电控系统上,团队对电机驱动器的导通损耗、开关损耗、印刷电路板铜厚以及电流采样电阻进行了深度调优,将电气损耗降低到了极致。
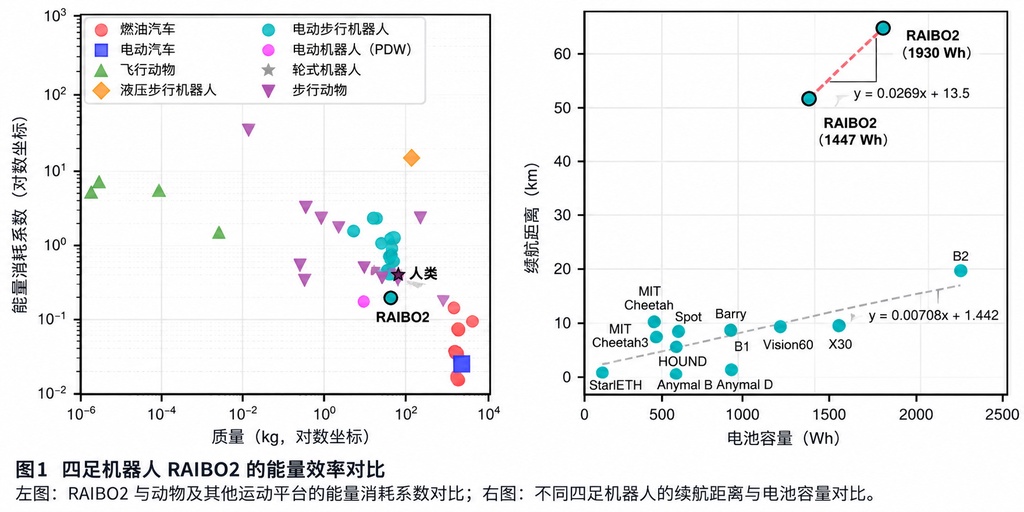
除了硬件层面的革新,控制策略上的突破同样至关重要。研发团队利用强化学习技术,在模拟环境中对机器人的步态进行了深度训练。控制政策不仅优化了运动的平稳性,还引入了专门的能量惩罚机制,重点降低电机焦耳热损耗以及足部触地时的碰撞损耗。通过精确控制脚部接触地面前的速度分布,机器人极大地减少了机械能的浪费。此外,研究还表明,适当增加机器人的站立高度能够有效降低运动过程中的电气损耗。
RAIBO2不仅在平坦的马路上表现优异,还展现出了极强的环境适应能力。它能够在雪地、斜坡、台阶以及包含各种障碍物的复杂地形中保持稳定的步态。这一成果证明,通过结合先进的力学设计与智能化控制算法,足式机器人完全可以具备与传统车辆相媲美的长续航运动能力,为未来机器人在野外巡检、搜救和长距离货物运输等领域的广泛应用奠定了坚实的基础。
原文:https://www.nature.com/articles/s41586-026-11102-5